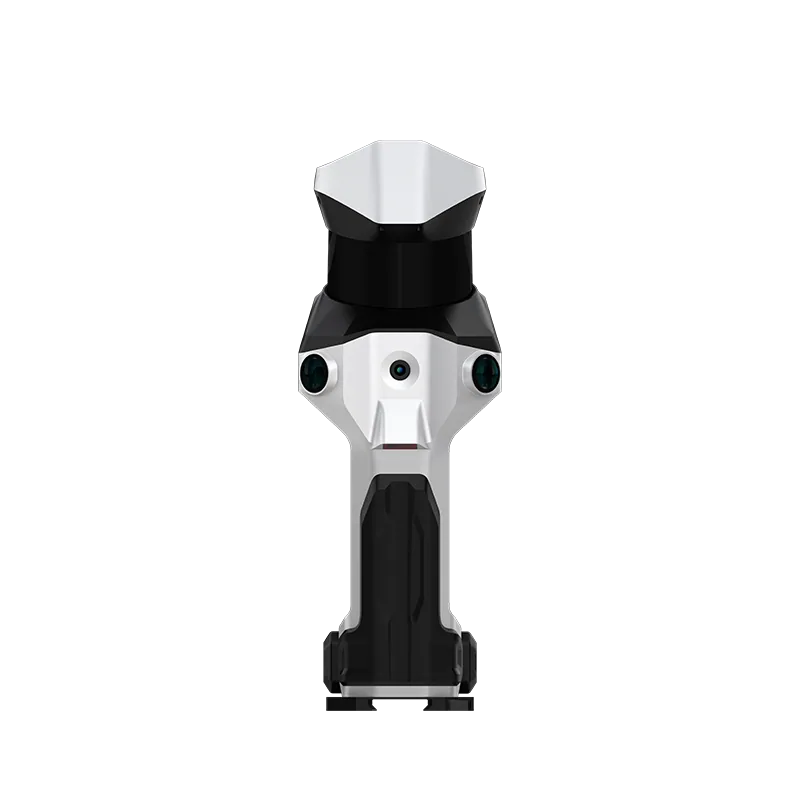
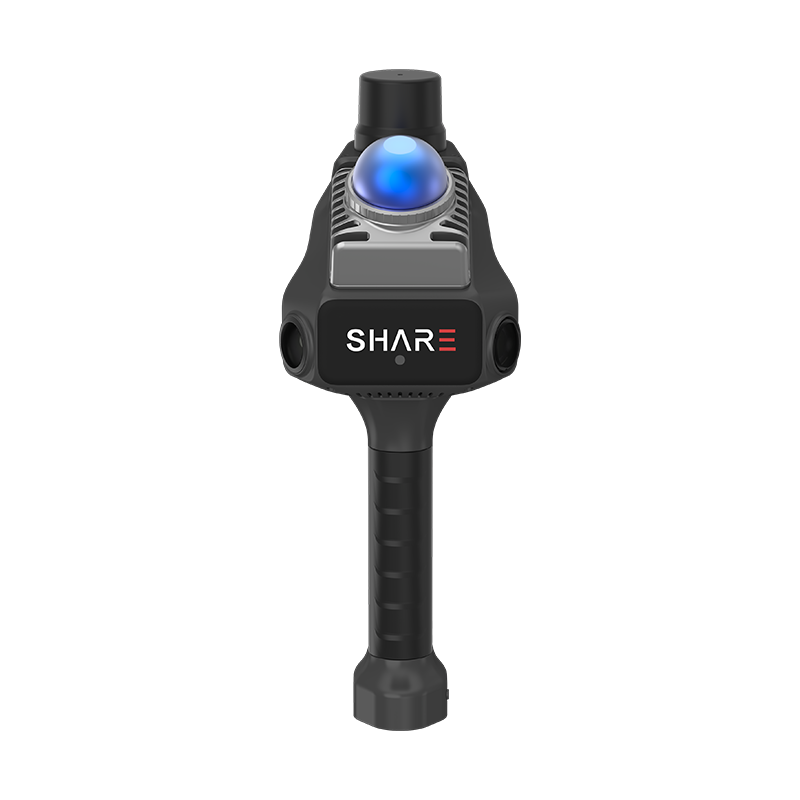
Daha Büyük Sensör, Okunabilir Renk
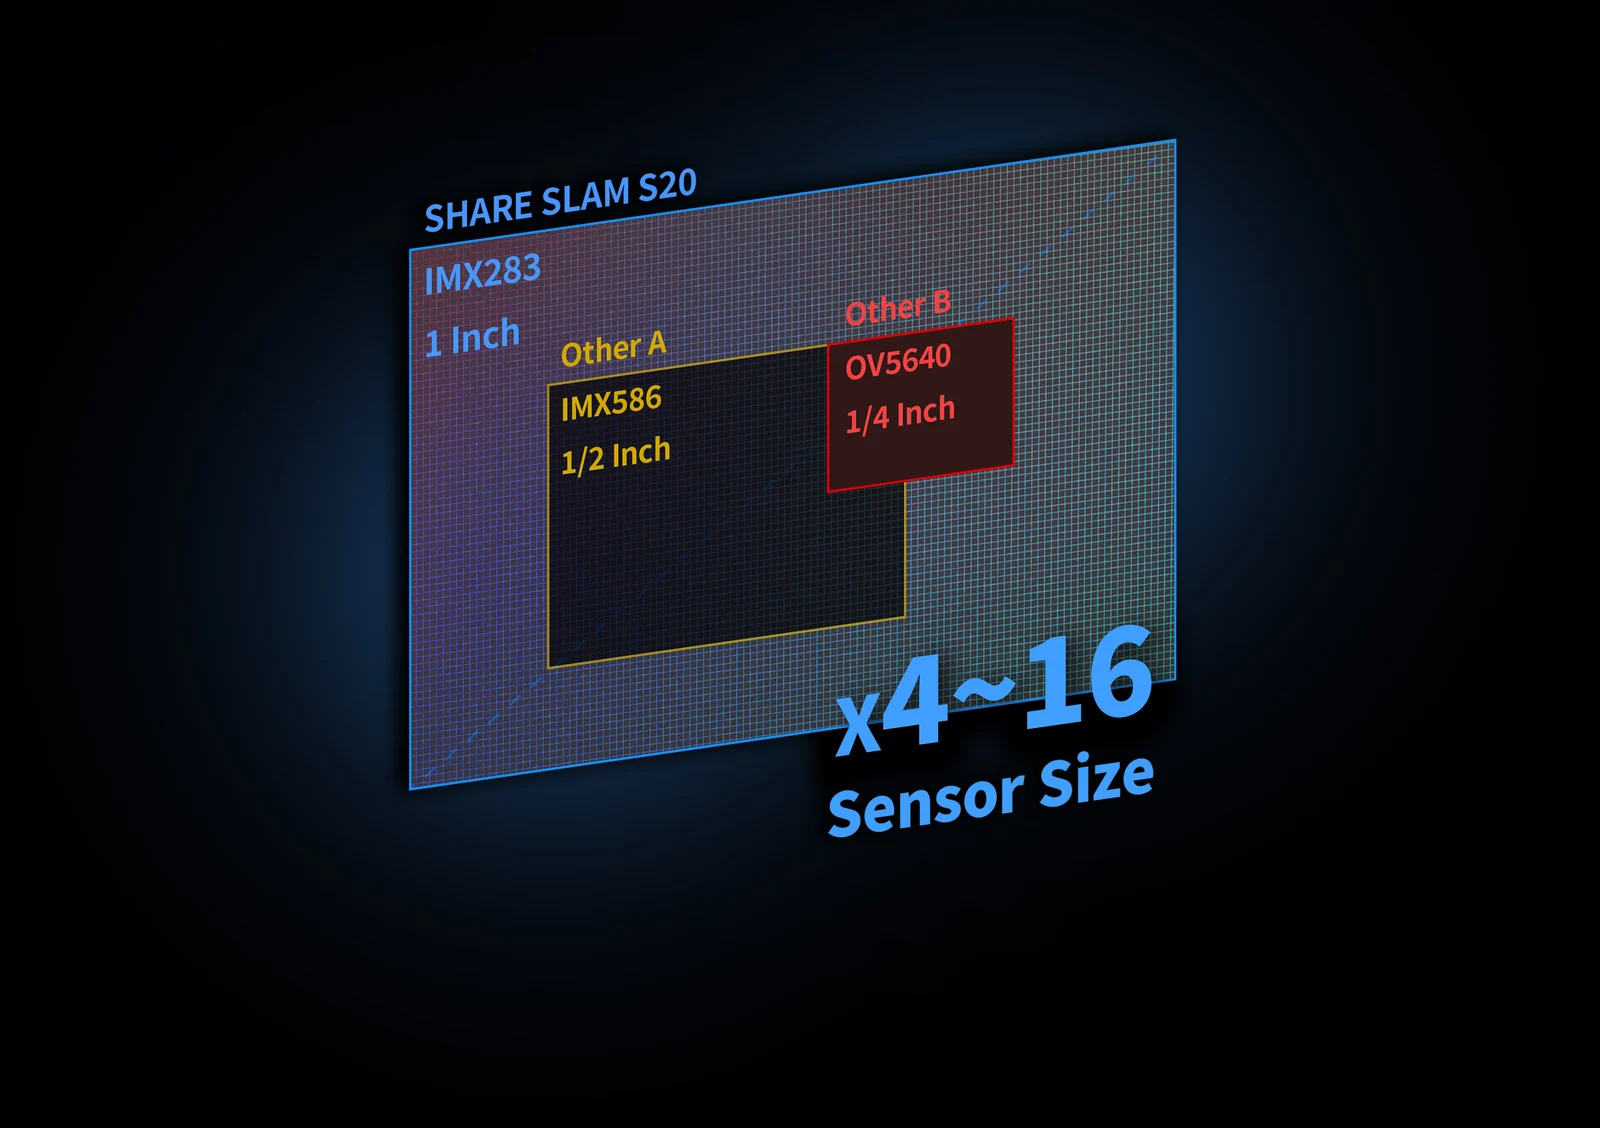
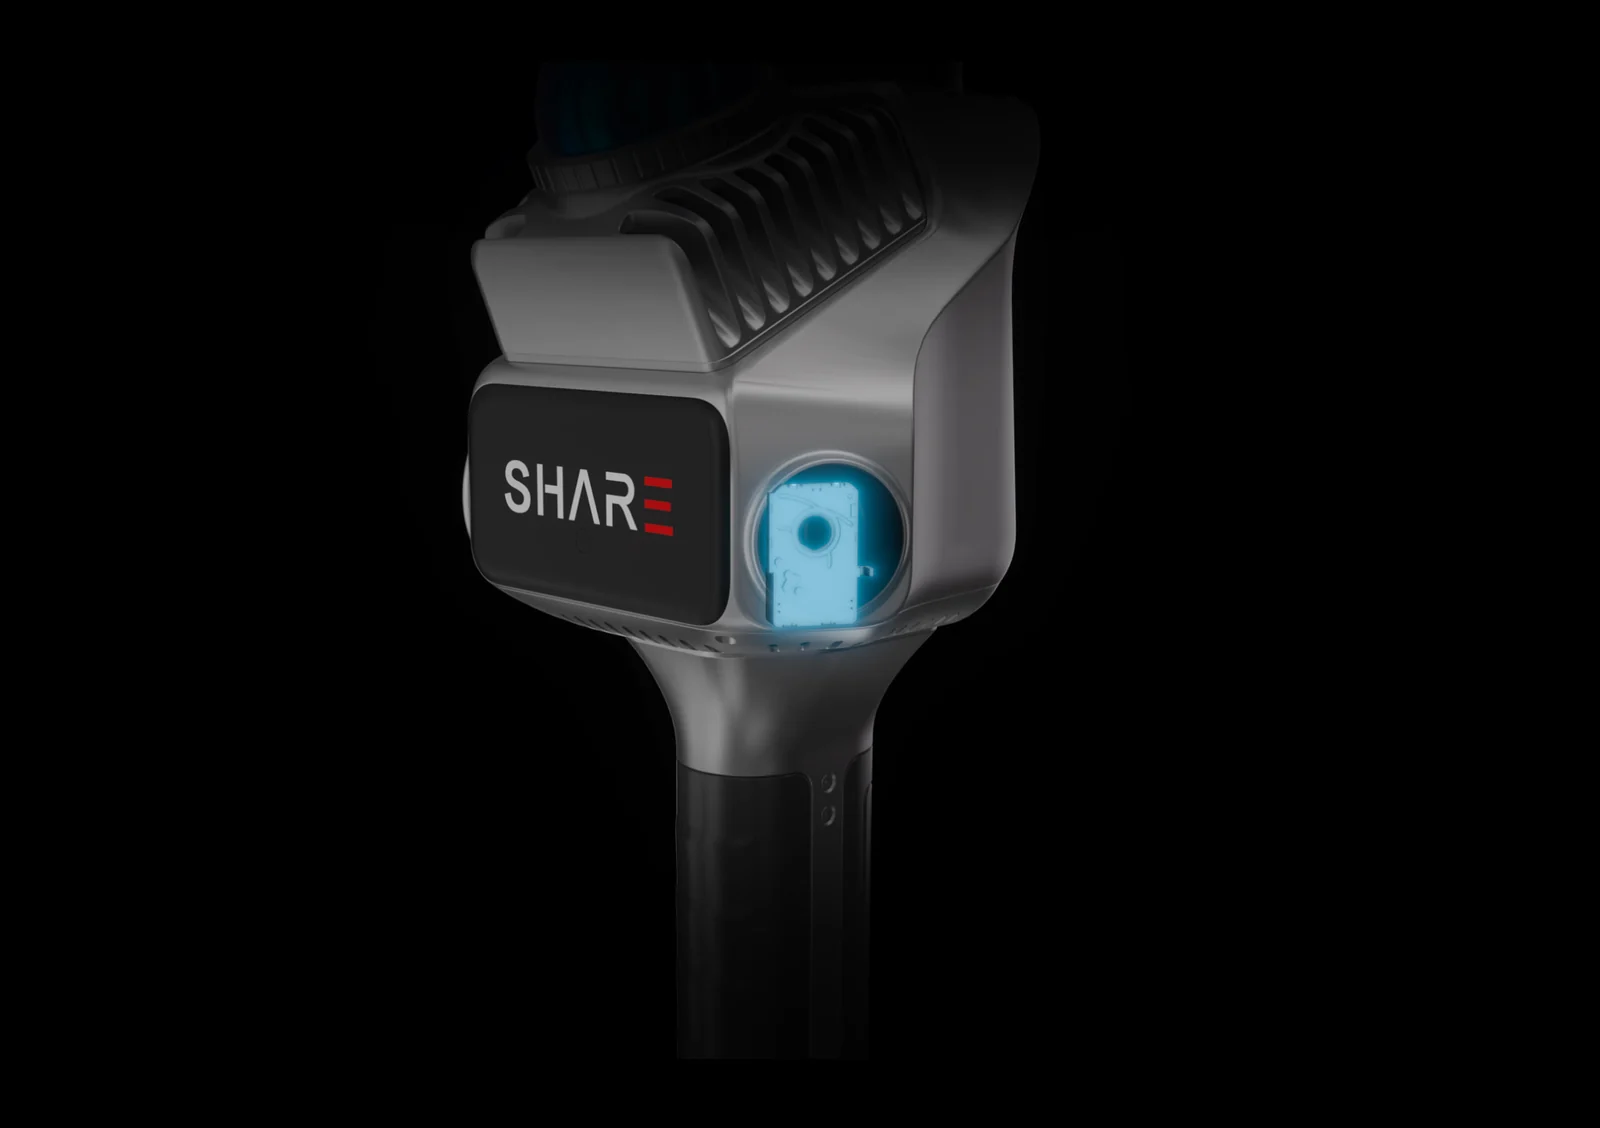
Her biri 16 MP etkin çözünürlük sunan çift 1 inç CMOS kamera, nokta bulutunun renk bilgisini destekler. Mekanik deklanşör, hareket halindeki kayıt sırasında görüntünün geometrik tutarlılığına katkı sağlar.
Yürüyerek toplanan üç boyutlu veriye daha güçlü renk ve doku ekleyin.
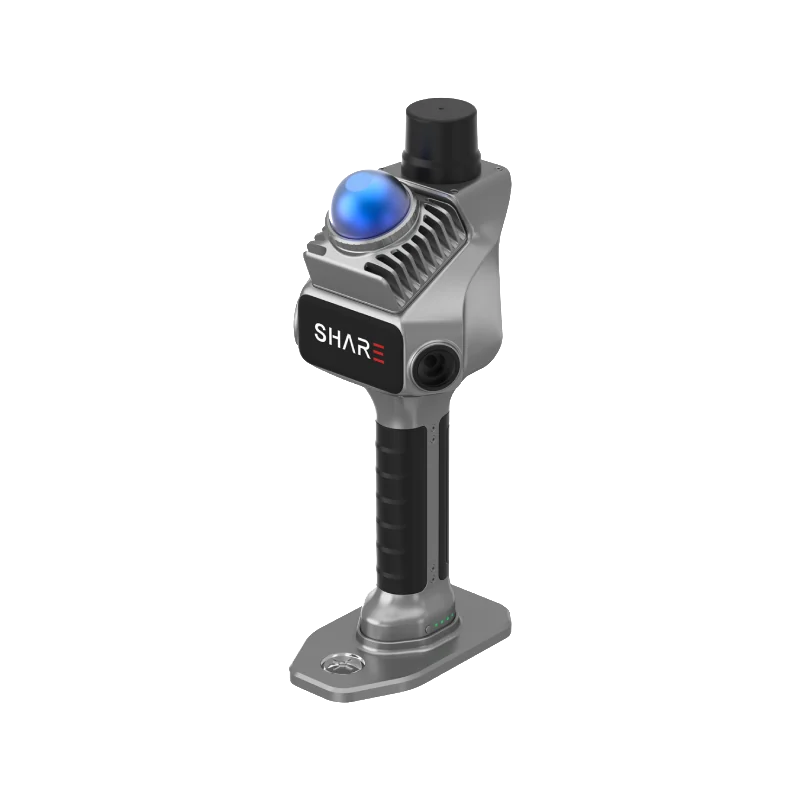
SHARE SLAM S20, LiDAR ve görsel SLAM yaklaşımını çift 1 inç kamera ile birleştiren taşınabilir bir tarama sistemidir. Mekânın nokta bulutuyla kaydı, renklendirme ve fotoğraf tabanlı modelleme ihtiyaçları aynı veri toplama planında değerlendirilebilir. Hedefiniz CAD/BIM girdisi mi, mesh mi yoksa görsel bir model mi; iş akışını buna göre kuralım.
Ürün seçimi, kurulum, eğitim ve saha desteği için yanınızdayız.
Çift 1 inç sensör.
Kullanım koşullarına bağlıdır.
Her biri 16 MP etkin çözünürlük sunan çift 1 inç CMOS kamera, nokta bulutunun renk bilgisini destekler. Mekanik deklanşör, hareket halindeki kayıt sırasında görüntünün geometrik tutarlılığına katkı sağlar.
Sistem, LiDAR SLAM ve görsel SLAM verisini donanım düzeyinde zaman eşleştirmesiyle bir araya getirir. Rota planı, çevredeki geometrik ayrıntı ve kapanış kontrolleri kayıt kalitesinde önemini korur.
Nokta bulutu BIM/CAD hazırlığında kullanılabilir; fotoğraflar mesh ve 3D Gaussian Splatting iş akışları için de değerlendirilebilir. Bu çıktılar ayrı işleme adımları ve kalite kontrolü gerektirir; tarama tek başına tamamlanmış BIM modeli değildir.
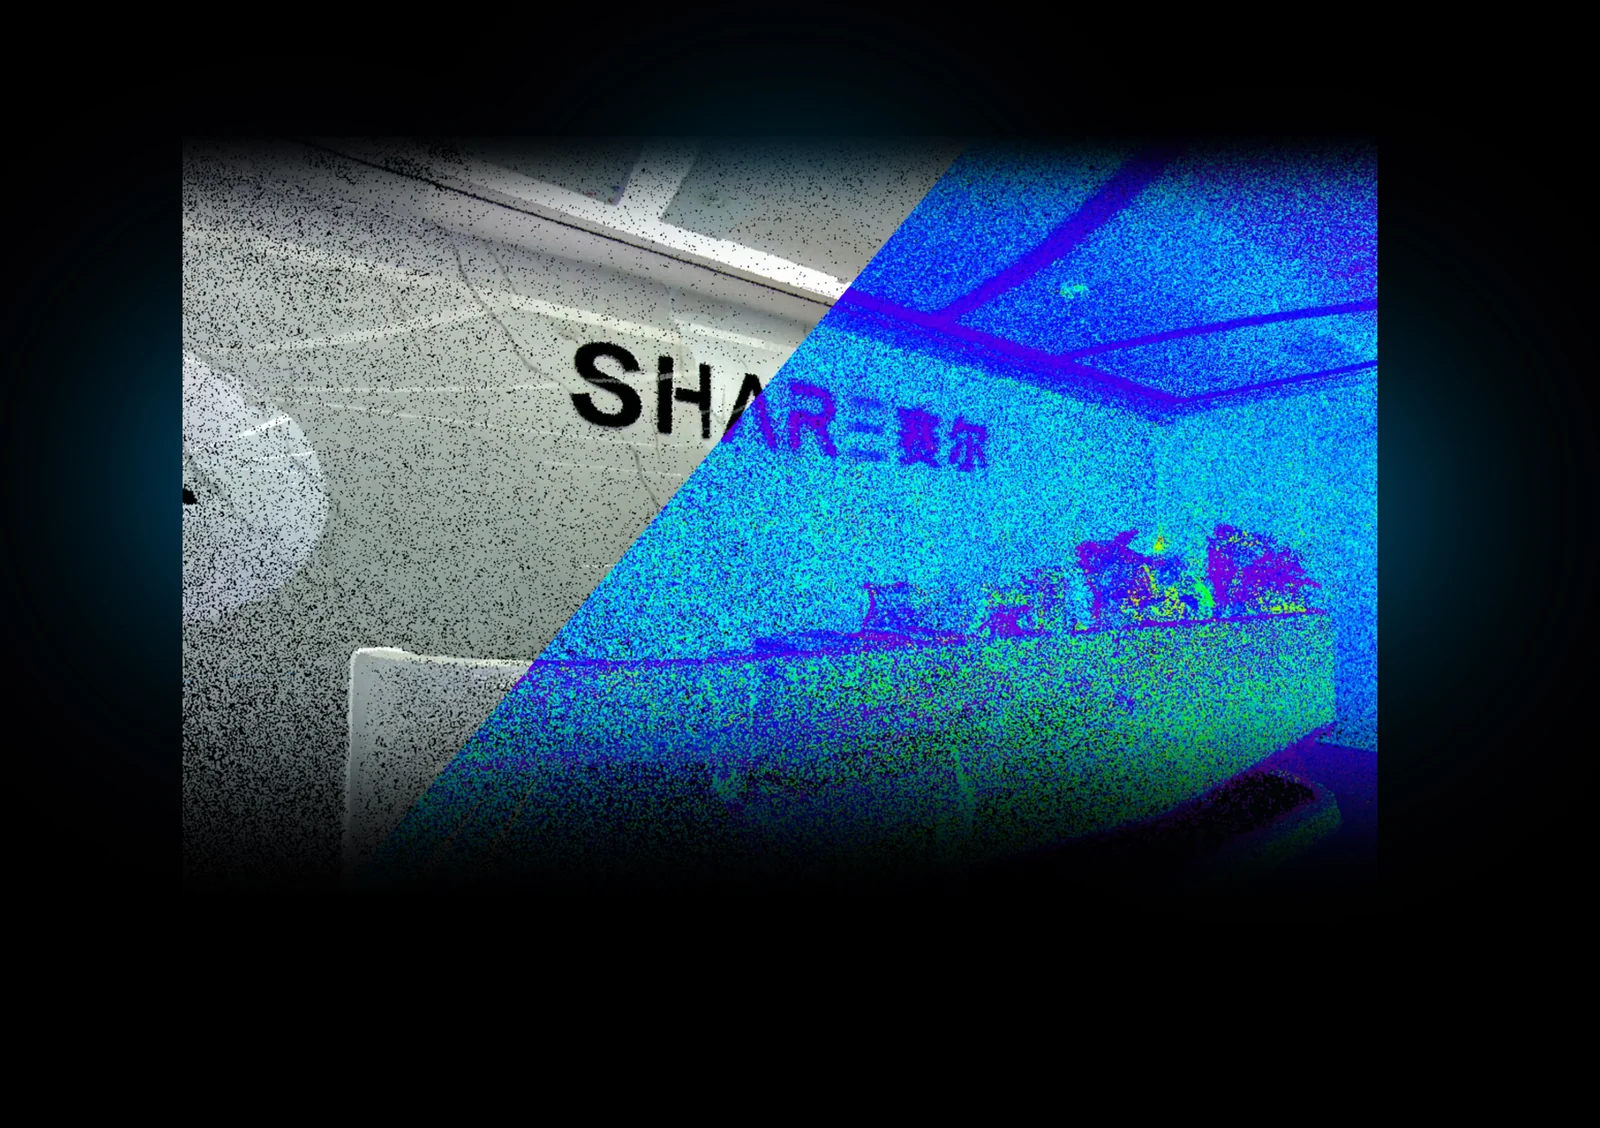
Mevcut mekânı nokta bulutuyla kaydetmek ve ölçüm/modelleme çalışmalarına girdi hazırlamak.
Fotoğrafları geometri ve doku üretimi için uygun işleme zincirinde değerlendirmek.
Taranan geometriyi çizim ve modelleme ekiplerinin kullanacağı veriye dönüştürmek.
Doğru çözümü seçmek için temel bilgiler.
| Özellik | Değer |
|---|---|
| LiDAR nokta hızı | 200.000 nokta/sn; tipik 10 Hz |
| Ölçüm mesafesi | 0,1–40 m (%10 yansıtıcılık); 0,1–70 m (%80 yansıtıcılık) Yüzey ve ortam koşullarına bağlıdır. |
| Nokta bulutu doğruluğu | Göreceli: 1 cm’den iyi; mutlak: 5 cm’den iyi Üretici değerleri; tarama rotası, konumlandırma ve işleme koşullarına bağlıdır. |
| RTK konum doğruluğu | Yatay: 0,8 cm + 1 ppm; düşey: 1,5 cm + 1 ppm Nokta bulutu doğruluğundan ayrı konumlandırma değeridir. |
| Kameralar | 2 × 16 MP; çift 1 inç CMOS |
| Deklanşör | Mekanik / elektronik |
| LiDAR yerleşimi | Zemine doğru 25° eğimli |
| Ağırlık / boyutlar | 1079 g / 110,5 × 140 × 313,3 mm |
| Batarya / kullanım | 45,36 Wh (3150 mAh); yaklaşık 150 dakika Kullanım koşullarına göre değişir. |
| Depolama / aktarım | 256 GB, genişletilebilir; TF kart / Type-C |
| Şarj / kablosuz | Type-C PD 30 W; Wi-Fi 6, 2,4 / 5 GHz |
| Çalışma sıcaklığı | −20 °C / +50 °C |
Tarama nokta bulutu ve görüntü verisi sağlar. BIM nesnelerinin oluşturulması, sınıflandırılması ve proje şartlarına uyarlanması ayrı bir modelleme işidir.
Hayır. 3D Gaussian Splatting görsel temsil için ayrı bir işleme yaklaşımıdır. Ölçüye dayalı mühendislik çıktısı ile görsel sunum ihtiyacı ayrı değerlendirilmelidir.
Eski ürün içeriği açık donanım arayüzü, SDK ve geliştiriciler için ham veri erişimini belirtir. İstenen format, erişim yöntemi ve lisans şartları kurulum öncesinde netleştirilmelidir.