Tam Kare, Beş Perspektif
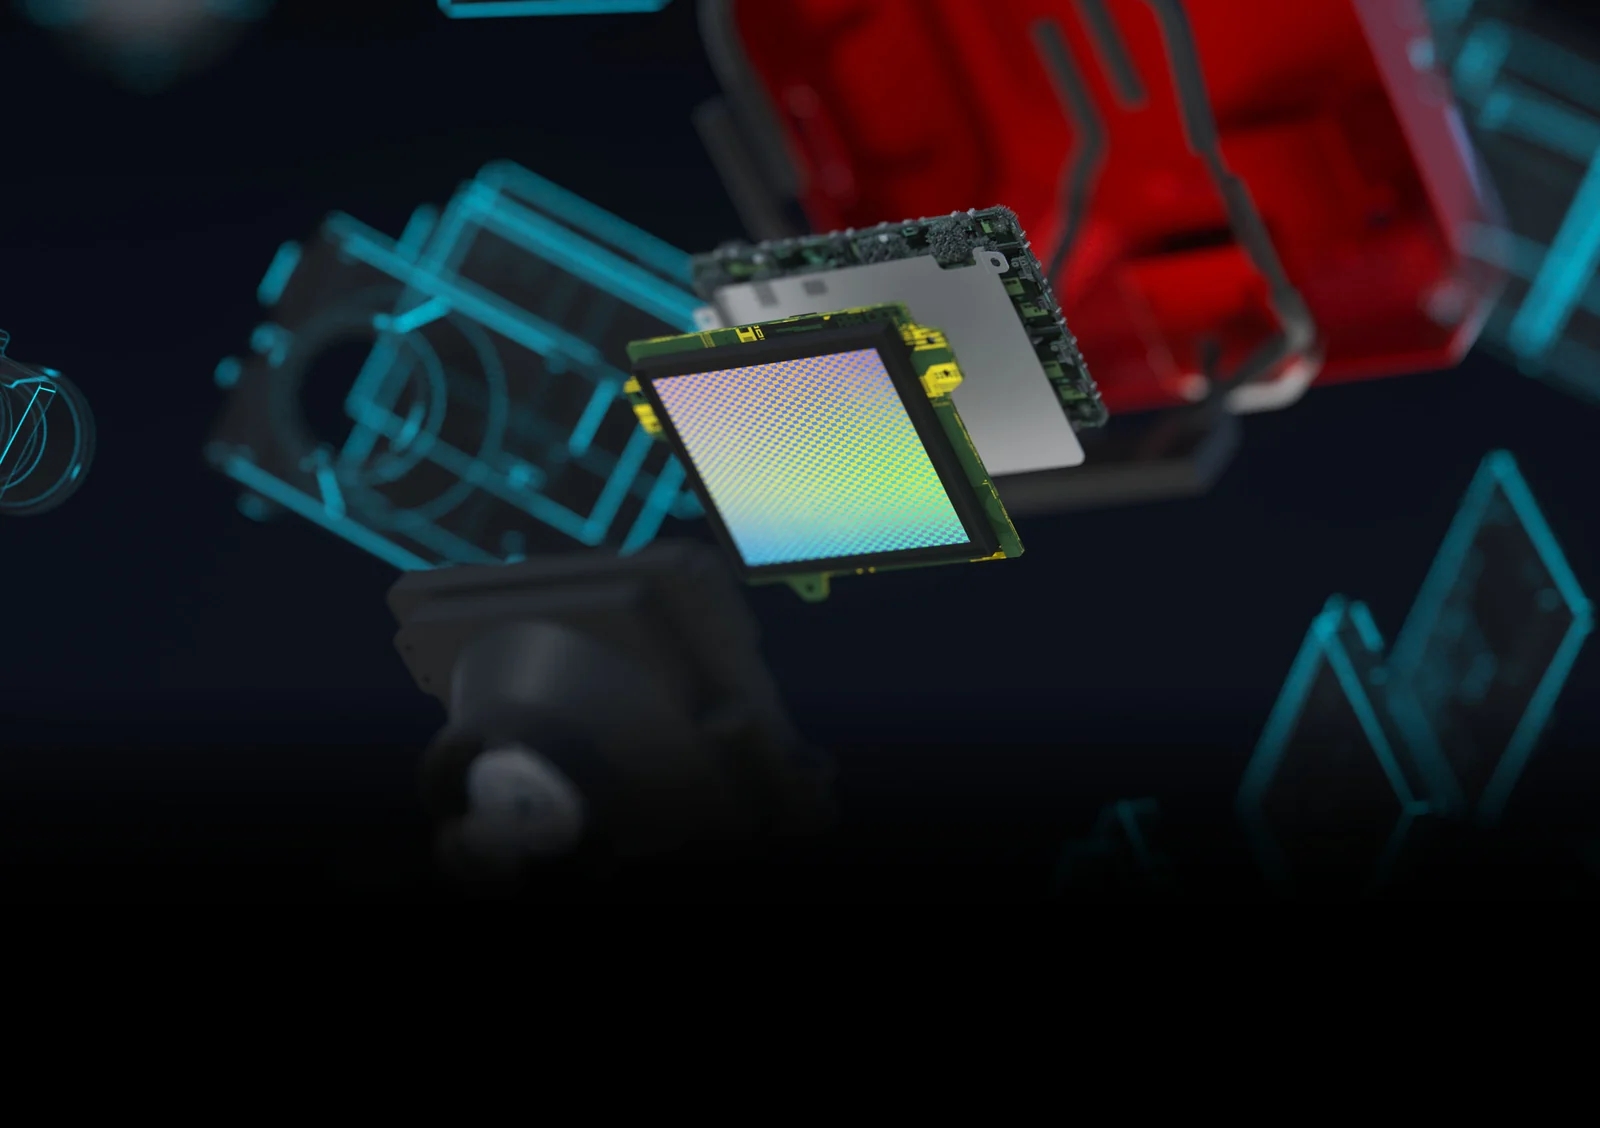
Sony IMX455 tam kare sensörler, farklı bakışların her birinde yüksek çözünürlük sunar. Toplam çözünürlük beş ayrı görüntünün toplamıdır; tek bir fotoğrafın çözünürlüğü olarak okunmamalıdır.
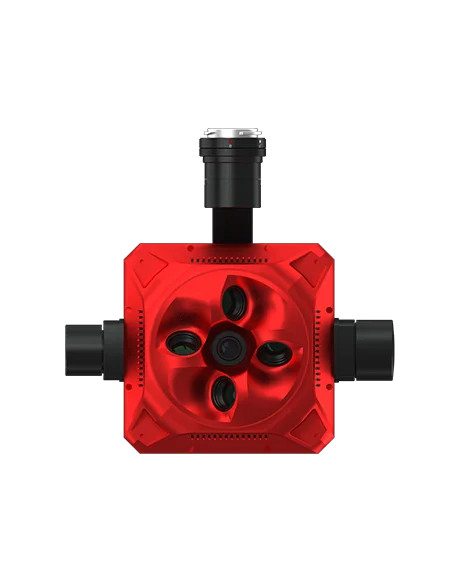
Beş bakış açısıyla, kent dokusunun daha fazlasını kaydedin.
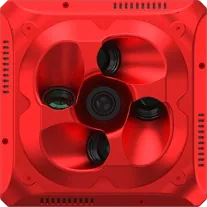
SHARE 304S PRO, bir nadir ve farklı yönlere bakan görüntülerle üç boyutlu kent modellemesine veri sağlayan oblik hava kamerasıdır. Her görünümde 61 MP üzerinde çözünürlük, zaman senkronizasyonu ve haritalama lensleri aynı sistemde buluşur. Uçuş planını bina yükseklikleri, sokak dokusu ve hedef model ayrıntısı üzerinden hazırlayın.
Ürün seçimi, kurulum, eğitim ve saha desteği için yanınızdayız.
Toplam sensör çözünürlüğü 305 MP üzerinde.
Sony IMX455 tam kare sensörler, farklı bakışların her birinde yüksek çözünürlük sunar. Toplam çözünürlük beş ayrı görüntünün toplamıdır; tek bir fotoğrafın çözünürlüğü olarak okunmamalıdır.
TimeSync 2.0, uçuş kontrolü, RTK, gimbal ve kameralar arasında zaman eşleştirmesine odaklanır. Birlikte kaydedilen POS bilgileri fotogrametrik işlemeye girdi sağlar; sonuç bağımsız kontrol ölçümleriyle değerlendirilir.
S-ML 2.0 lensler, ayrı deklanşör kalibrasyonu ve görünüm bazlı izleme çalışma zincirinin parçalarıdır. Beş görünüm arasında geçiş yapabilen canlı aktarım, uçuş sırasında kamera durumunu izlemeyi kolaylaştırır.
Çatı ve cephe görünürlüğünü birlikte ele alan, farklı yönlerden görüntü toplama.
Yapı geometrisi ve doku kaydı için saha ölçeğine göre tasarlanan oblik çekimler.
Fotogrametrik mesh ve doku üretimine temel olacak, birbiriyle eşleşen çok açılı görüntüler.
Doğru çözümü seçmek için temel bilgiler.
| Özellik | Değer |
|---|---|
| Görüntü düzeni | 5 görüşlü oblik; 3 eksenli stabilize gimbal |
| Sensör | Sony IMX455 tam kare |
| Görüş başına çözünürlük | 61 MP sınıfı |
| Toplam sensör çözünürlüğü | 305 MP üzerinde Beş sensörün toplamıdır; tek fotoğraf çözünürlüğü değildir. |
| Piksel boyutu | 3,76 μm |
| Haritalama lensi | S-ML 2.0 |
| Deklanşör / üretici ömrü | Lensler arası; 1 milyon tetikleme Bakım veya garanti süresi taahhüdü değildir. |
| En kısa çekim aralığı | 0,7 sn |
| Zaman / konum kaydı | TimeSync 2.0; fotoğrafa POS yazımı |
| Canlı izleme | 5 görünüm; 4K / 1080p dinamik aktarım |
| Entegrasyon / kontrol | SDK; deklanşör, ISO, beyaz dengesi ve renk modu Taşıyıcı yükü, bağlantı ve yazılım desteği konfigürasyona göre doğrulanır. |
Beş görünümün toplam etkin piksel sayısıdır. Her bakış açısı ayrı bir görüntü üretir; toplam değer tek bir fotoğraf çözünürlüğünü ifade etmez.
Nadir görüntü daha çok üst yüzeyleri kaydeder. Oblik bakışlar yapı cephelerinin ve düşey yüzeylerin modele taşınmasına yardımcı olur.
RTK ve zaman eşleştirmesi konumlandırmayı destekler. Nihai model doğruluğu; uçuş geometrisi, işleme ayarları ve bağımsız kontrol noktalarıyla doğrulanmalıdır.